爱吱声

标题: 低端机器人不仅解决谁来打螺丝,还提供新的工作机会 [打印本页]

作者: 晨枫    时间: 2024-10-9 07:52
标题: 低端机器人不仅解决谁来打螺丝,还提供新的工作机会
本帖最后由 晨枫 于 2024-10-8 22:29 编辑 , O$ E* ?1 j5 _3 ~! j) H
) B) k7 S7 M1 q/ L0 ?9 N" t+ z8 V
“五月”兄的这个发现非常重要。& j) F. |; S4 t1 o6 c" u
8 _4 q6 {/ `/ m* z- j
http://www.aswetalk.net/bbs/foru ... read&tid=160685* {0 `1 a$ I: t! w8 S9 K5 Q

' n1 Z  s/ ~7 a! _中国经济植根于中国的制造业,中国制造业遍布整个供应链,其中包括正在攻关的高端,更有“打螺丝”的低端。) [1 J$ x# Z' F" E9 x/ r$ H+ [
+ Z) N# T+ t. k
年轻人正在逃离打螺丝。这不怪年轻人。谁都不喜欢没有上升空间的工作。曾经有一个时候,血汗工厂或者到建筑工地搬砖就是逃离“面朝黄土背朝天”的最现实出路,现在的人们不愿意再吃这样的苦,这是进步。没苦硬吃不是美德,有老可啃是这一代年轻人的福报。
' n8 T) m* G/ r* u6 k9 `6 v3 r$ I$ y* z: R' l& S" `  B
但没人打螺丝了,出现两个问题:! k# f3 h9 `3 W+ h: i5 @/ r
, J2 S' R: |4 z8 t+ ]* \! x  f
1、工作机会在哪里?7 b  c. z5 S9 l. |+ J0 j- x
# P% p! t' R: ^" }# }: k
2、螺丝谁来打?
2 r! V. b4 L" ~  _8 S
( U1 b6 v# n+ e+ D, Q打螺丝行业不能放弃,片面的制造业高端化是容易走歪的路。供应链需要向上延伸,但基底不能丢,欧美供应链悬浮化的老路中国不能走。一直在说机械化、自动化、AI化是打螺丝行业的出路,但如何做是一个问题。& A9 H6 _( m" n) @

0 M  z/ u2 `+ z5 o, a9 Y  A2 ]7 T/ U传统机器人高大上,中国在努力攻关,但一些精密又高可靠的部件还是大量依赖进口。欧美的领先行业也是赶出来的,不是躺出来的。他们进步慢了,但历史积累还在。但是正如“五月”兄指出的,高可靠、高重复精度是有代价的,更是有门槛的。
. E# O7 e# P9 J% Y) n
5 d. \  P; t* v但是,上帝关上一扇门,总是打开一扇窗。
  }: p3 S* d# O
6 j& f6 p: {( o, u0 r在自控里,有开环控制和闭环控制的概念。  d; ]9 L# l: K5 Y* A$ j
& A" b$ m5 H- \' i' K( p
开环控制就是“看准了方向,然后闭眼往前走”。只要方向看得准,初始走向准确,走几步路一般是没有问题的,但要是走得远,就难免走岔。
( `/ d: g7 m2 R4 s' Z0 f) Q
6 T4 M& H: _; ^* \闭环控制就是“边看边走”。不光开始要看准,然后边走边看,有偏差了随时调整。这样,走几步路没问题,走长路也没问题。而且路可以不直不平,只要能看得见,就能跟得上。关键是要:
0 s8 q( v$ B! m( ]' \2 s
0 L# e- n8 J3 n0 a1、有看路的手段
8 z) d% E/ V. {+ E2 m9 ?7 B6 k6 y. s! m
2、会调整脚步1 T/ Q, J  A7 `( x4 a! [5 P5 p9 z
% V1 U% ^5 N" f: {# r& T; w
用自控术语,前者是传感器,后者是控制律。
/ X2 y0 T: v: b  t; v1 j
0 V, n2 N8 J- H2 f8 ], M显然,闭环之后,对每一步的精确度要求大为降低,反正可以随时纠偏。系统的复杂性换来的是部件精度要求的降低,在传感器、控制器(实现控制律的装置)成本降低的情况下,系统成本是降低的。这正是协作机器人的威力之所在。这差不多是炮弹变导弹的意思,只是变成的是价廉物美的巡飞弹,量大管饱,尽管可劲造。$ N$ t' C' L" i' `
9 a5 h& a% t. Z7 @5 C. e+ N. U# D' K
机器人闭环的想法很简单,不简单的地方在于实现。这正是中国供应链发威的地方。就协作机器人而言,手机工业高度发达了,高分辨力微信摄像头根本不是个事。AI和图像识别发达了,控制器也不是个事,算力要求没有那么高,这里用的芯片估计90纳米足够。一般性的执行机构(各种电动机、传统机构、电液机构甚至皮带等)也不成问题。
& N- K2 E0 R+ h9 B: j$ K5 l! f
; c( t1 }) Y* V4 [AI和图像识别好比衣服。始祖鸟的防雨羽绒衣可以12000元一件,但街头小店里没牌子但看着挺像一回事、穿着也挺暖和的羽绒衣可能只有百把块钱一件。OpenAI用了25000块A100卡才实现ChatGPT4,但专用AI加上优化的算法可以用低得多的算力实现。尤其是将边缘计算与公共云相结合后,在用户端的计算简单、快捷、可靠,上传到公共云的关键数据(既可以是原数据,也可以是数据融合后的整合数据)和从公共云下传的指令数据(既可以是具体指令,也可以是模型更新)补充了“不够聪明”的边缘数据。9 `3 b+ G+ y& Z5 ]8 M+ S. x# M

  b% P1 y" a. a- M5 p. @+ i这些AI、云计算时代的“新概念”其实在自控世界里已经用了几十年了,集散控制(Total Distributed Control或者递阶控制(hierarchical control)就是例子,集散控制是从计算机硬件软件层面来考虑这个问题的,递阶控制是从数学控制理论来考虑这个问题的。更早还有监督控制(supervisory control),集中的中央控制计算机指挥低阶的PID控制器,在架构上就是公共云-边界计算的意思。- `7 d" e4 l5 z+ A3 W" t5 M2 |" M
5 _9 }0 a/ {3 e
不同的是,现在这些东西从云端走入田头,接上地气了。
6 b6 y# @. X  r8 i7 x" Q* k8 h6 J9 N8 w3 Z  c; o: {7 ^
这是需求端和供应端“对上眼”的结果。中国有世界上最大的制造业,最完备的供应链,最强的科技力量之一,最充足的投资来源之一,这成为低端机器人的热土。现在也是唯一的低端机器人热土。& `3 Z1 _# K/ R% k
" L6 O1 T* x) S5 U) y( m& @
韩国据说有世界上最高的机器人应用率(应该是以机器人数量与劳动力数量之比来衡量的),但韩国机器人还是传统思路,韩国制造业也在高端化。值得注意的是,韩国的机器人设计和制造并不占世界前列,发那科、ABB、库卡等都没有“韩国血统”。/ c& s/ c6 @. J4 E

) V8 b+ ]/ q0 j  D中国正在机器人世界攻城略地。库卡已经“姓中国”,本土成长起来的新松也进入世界前10。重要的是,现在这些“野路子”低端机器人席地而来,很可能重演中国钢铁“淹没世界”的大戏,从低端、低价、海量做起,然后“农村包围城市”。中国光伏、中国电车、中国风电也都是这样成长起来的。过去常有人说,中国制造“大而不强”,实际上中国制造在“由大而强”。这是坚实的、不可逆转的成长,也正因为如此,美国的科技战越来越把自己关进小院高墙,而不是把中国堵进小院高墙。0 `& `/ E! f+ w" z8 d& ?% q
( e' h0 l+ c! Y% e
这样的制造业低端机器人肯定会从机电制造“蔓延”出来,美妆睫毛的制造已经在用类似的装备了,服装、家具制造还会远吗?9 M; }' w( n5 |( n0 t$ I3 \
( |4 L  I: a1 m/ p
另一个赛道是人形机器人。这将在服务、护理、快递更加需要面对公众的场合大展身手。随着老龄化的加深,和年轻人不愿意做“伺候人”的工作,人形机器人将大量用于护理工作。不仅护理老人,“带小孩”可能也会部分用人形机器人,它们陪着孩子背九九表和唐诗有无穷无尽的耐心。/ c! D- R. x+ h& R% \

6 v: f/ ^" r: L/ X' s- W人形机器人不仅更加容易被人们接受,也便于利用众多原本为人类而设计的设施。比如说,爬楼梯机器人是有的,但人形机器人爬楼梯更加轻松愉快。泰山陪爬都可以用人形机器人,一家出门,老公骑在王楚然头上,老婆骑在杨洋头上,儿子骑在孙悟空头上,奶奶骑在靳东头上,大家其乐融融。换个陈道明骑骑,过把骑在皇帝头上的瘾也容易;或者弄个刘晓庆骑骑,她反正背人有经验了。但谁都会想骑骑国足那帮家伙,骑上还会踢两脚。; U" |0 n. m0 S- n7 ?: m

9 Z  `7 {7 U$ e低端机器人不仅解决了“谁来打螺丝”的问题,也提供了大量的编程、维修和用户端个性化工作。这些比打螺丝有意思,收入也更高,但需要有足够的资质,更要肯学习。躺平着等待苹果砸到嘴里上是不行的。
作者: togo    时间: 2024-10-9 09:21
刘晓庆背唐国强
作者: pcb    时间: 2024-10-9 22:46
"1、有看路的手段& v$ k1 B  ~+ B0 x3 G( H0 y- k
" h$ {* f/ m, G+ g5 S$ `6 U) d) \
2、会调整脚步
0 ]! Q. g6 I7 L5 Q+ @7 ~1 O. k, H6 y) C4 O3 @/ Q
用自控术语,前者是传感器,后者是控制律"' V0 E" m( x& J$ I; }7 X. a
2 b9 }' L( Z, x( f, A% }$ I
丰富一下- G, E' {* \* G% m5 C3 i3 e) x7 w

0 E: s) [% f) n' F2 P1、有看路的手段(传感器,input)* Z$ S+ z7 K' B$ c  ?

3 ~0 H0 m& j# X- \1 d2. 控制逻辑、控制律(control logic): `4 w0 y( g: [# A1 E
9 ?  q  u- S6 {9 n0 U( F4 ^
3、会调整脚步(执行机构,actuator)/ W8 J  M* u5 i' l' k2 Q

作者: 晨枫    时间: 2024-10-9 23:38
pcb 发表于 2024-10-9 08:46
3 r) I* s' H3 p"1、有看路的手段
, u9 m& B& @' O% k
4 Z" }  Z0 s/ A2、会调整脚步
9 F# W2 d0 {# O+ X+ _& _' d" q
是的,没有把执行器列进去,是因为开环也是需要有执行器的,在这里不是differentiator
作者: 老票    时间: 2024-10-10 20:15
& C$ r1 f+ [( Z+ m9 w" G' Q  b$ p7 }' E

! B9 J6 n7 t  h3 x$ s* ]
9 T8 {# j) G5 O# j+ a+ j6 B8 }3 t" _网摘新闻:
' x* _( e7 m' e, b6 Y. f$ V% A  M0 d, O- ?5 n1 \8 S; Q& }
10月10日,在工业和信息化部与北京市人民政府指导下,北京具身智能机器人创新中心将正式升级为“国家地方共建具身智能机器人创新中心”。9 ~/ W+ c/ ]7 Z/ U( D- \
0 K0 o; g0 Q0 O5 I5 F( P, L
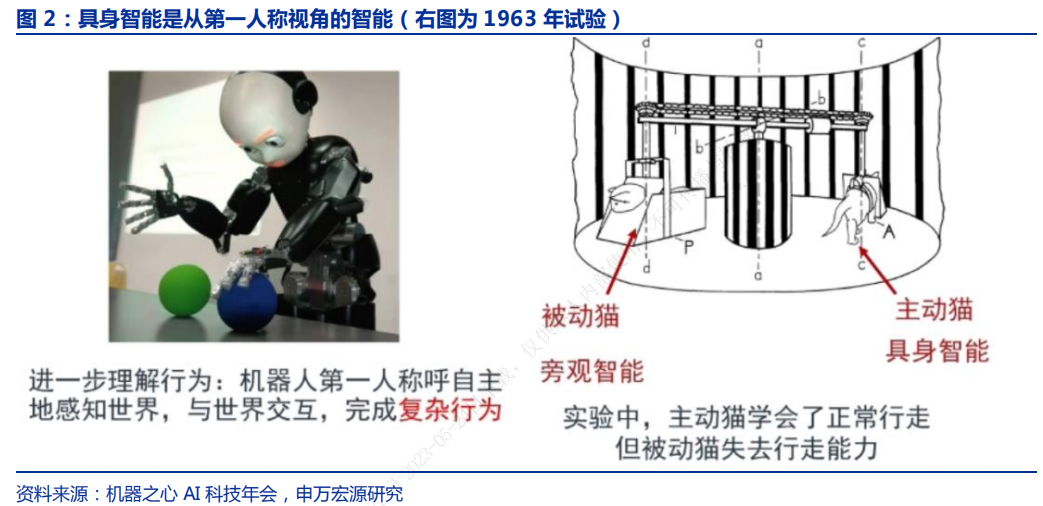
“具身智能”指将人工智能融入机器人等物理实体,赋予它们感知、学习和与环境动态交互的能力。升级后,创新中心将致力于解决各类创新主体共性问题,推动具身智能产业标准制定,提升创新链、产业链、供应链资源高效配置和融合水平,进一步降低产业链企业研发、中试成本,加大应用场景拓展开发力度,加快创新产品在研制试用过程中熟化迭代,推动产品在全球范围内率先落地应用。
. ~* d! c/ Q2 W' ?* i! z5 ?# h1 k' A- W. M5 R$ L
    2023年底,由10家行业领军企事业单位出资联合组建,北京具身智能机器人创新中心正式成立。
& U. A. G6 j' ~    2024年4月,创新中心发布通用机器人母平台“天工”,实现了全球首个全尺寸纯电驱人形机器人的拟人奔跑,全身协同控制泛化移动能力全球领先,可在斜坡、楼梯、草地、碎石、沙地等多种复杂泛化地形中实现平稳移动。# U4 s/ k! \4 R9 v6 m  C

. H4 i, L+ p- B" E目前,“天工”完成了2次迭代,在具身感知、具身交互、具身行为等能力上实现突破,具备了流畅的手眼协调、手眼交互等功能。
# j- V7 l; k7 X2 ?" ^0 @# K1 a: y1 w; B7 z3 s1 U
. R8 g" P* E: o) w  p
------------------------------
' g, G# M2 n9 H3 M( b  j$ V& [0 v1 w- k
未来这个东西,会不会对服务业的就业冲击很大?, k4 {8 T+ L6 h7 x
8 Y9 S6 X6 G  c# E2 E# |% Y- A

4 b4 H: A. z0 Y+ a4 l/ [% \0 v
作者: 宝特勤    时间: 2024-10-10 21:31
本帖最后由 宝特勤 于 2024-10-10 22:30 编辑
; M# ~; @! Z6 O6 ]" i& A
老票 发表于 2024-10-10 20:15
6 E, O3 n5 X4 W6 e( k' d0 @7 o: `网摘新闻:
. e9 F5 l1 H( R9 w) e
% n2 m5 U% T1 E10月10日,在工业和信息化部与北京市人民政府指导下,北京具身智能机器人创新中心将正式升 ...
; A3 H/ e) F! X: k+ C2 x
7 H6 E3 i, w( P/ \. A
回票大的话。这是2023年美国波士顿动力的机器人视频(油管)。
0 I+ E* o0 n9 x( s( Z5 `* V9 w6 s" j: l
https://youtu.be/-e1_QhJ1EhQ?feature=shared1 Y; j! O& n( ?3 x6 T
  H( [) x* g7 Z* R6 @
顺便说一嘴我给 Boston Dynamics 做过咨询,所以知道他们很久以前就有独立行走人状机器人了。所以很好奇天工的领先之处。4 z1 i2 H5 b/ w
$ F# L. ]! U/ N  I
如果票大能分享天工的视频,会是一个很有趣的比较。
作者: 晨枫    时间: 2024-10-10 22:56
老票 发表于 2024-10-10 06:151 P7 i6 U3 A  T; T( z
网摘新闻:
" D1 `' U# [' ]' E! G* \) `; L/ A- M% e4 F3 h' _) N9 y
10月10日,在工业和信息化部与北京市人民政府指导下,北京具身智能机器人创新中心将正式升 ...

7 i% @5 X( V! d1 S: O$ G: w3 e人形机器人需要避免一个陷阱:把更适合普通机器人的活都拉过来。
- [; c, B3 P( [( n
+ D9 G; S) p7 r+ b  l人类进化到现在这个样子是几十万年优化的结果,但这也是“只有人能干人的活”的结果。比如说,在平地上,两腿行走并不是最优的,轮子才是;在泥泞地上,履带才是;爬山时,手脚并用才是。但人需要在所有情境下行走,所以进化出两条腿。' ~0 H7 G6 P' o. \2 O
$ B9 m# c1 @( d
专用于平地、泥泞地、山地的,就不需要拘泥于两条腿。
/ @/ K2 U6 ?) q' L2 t2 u
, R4 r; m' k2 @* {* t, m1 a刻意追求“通用”是西方的路子,贪多嚼不烂。中国不应该踩这个坑。
2 D6 ?* M7 z$ I* A8 p4 c# s- U% G' q/ M) P  H
北京具身不知道是科技创新为主,还是产品化为主。如果是后者,还是想好应用场景再下力气为好。
作者: 四角池    时间: 2024-10-11 12:02
这个文章有点想当然了, 不能老想着弯道超车, 这个行业捷径很少。
. \& J2 k+ J- r6 a: e前几天去参加总理座谈会的游玮就是创立埃夫特机器人的, 在现阶段这个行业基本不挣钱。。& ?) x" p# ^# L" X4 ]& M8 t5 I
https://www.miit.gov.cn/xwfb/szy ... e09c48b3a9a3f1.html+ H5 E$ R6 k0 m1 s% d1 a) `8 ~
机械部分也就是高端减速机暂时绕不开。。
, q* f. r+ \/ e0 Q$ n
9 ]6 b( o% m& {0 h复合机器人用视觉做二次定位 (并不是AI)早已经成熟了, 并进入了红海。。- v- r1 [0 o* n% _0 |" O5 o) o) [' W
真正可能用ai的, 例如快递, 用来解决不同的大小和重量, 但是机械部分并不能稳定。 目前大部分钱还是被发那科他们挣去了。或者就是 中科微至 这种方案。
* R8 J1 y, h6 g* _$ H" p  S! o0 Q- }2 |
自动化那部分没有问题, 确实是未来方向。
% s5 f8 W3 P. H' E7 M
+ ?# `# a% |" ?4 _# [总结: 现在行业还是在低端打转。。。
作者: 四角池    时间: 2024-10-11 12:03
一个好的现象:
; C7 c; A! K# D- P, W" V* s2 d" d( _被称为“AI六小虎”的6家中国大模型独角兽中,已经有两家逐步放弃预训练模型,缩减了预训练算法团队人数,业务重心转向AI应用。
作者: 宝特勤    时间: 2024-10-11 18:59
宝特勤 发表于 2024-10-10 21:31
$ Q8 P# h4 R9 P) |5 T回票大的话。这是2023年美国波士顿动力的机器人视频(油管)。5 d1 T; S, v; E9 l

3 i) {2 c9 z- e0 lhttps://youtu.be/-e1_QhJ1EhQ?feature=s ...
2 |6 p( {  Y8 J$ y4 |# r: {7 M9 z
B 站上波士顿动力的视频。国内坛友方便。& d" |, Y4 L8 I; r
5 \9 ]5 h7 n3 c! T* m+ f
https://m.bilibili.com/video/BV1K24y1a7dm* e7 Y" h' h; F) D
" k6 K. @3 D: f4 u
天工" X' O7 \4 n  |8 O: M

+ _5 ~, Q6 Y4 jhttps://m.bilibili.com/video/BV1 ... mmend_more_video.18
作者: 老票    时间: 2024-10-13 11:21
本帖最后由 老票 于 2024-10-13 11:22 编辑
  D7 g+ `$ e  V0 O" R8 M
! m5 P1 O) o- B- H- I9 fRT-G球形机器人2 F7 C* Y9 v- T  w6 x
0 I8 b) H  X( ^& h% J* v2 M
水陆两栖、察打一体,浙江大学研究团队打造成功国产球形机器人——RT-G球形机器人。该机器人能以最快35km/h的速度攻击敌人...% V6 c  q: Y9 T

! J0 l) r# E' K$ xB站视频地址:https://www.bilibili.com/video/BV12G2PY5EBK/
6 Z0 p6 |  F4 I
5 n% K2 k0 l8 _  `/ g5 M9 p' n" x9 h- h6 y0 W
逻腾科技RT-G球形机器人& ]+ N; B2 T* S0 i
; X, V  Z+ i% s
随着机器人应用领域的不断增多,新型的移动机器人也在逐步出现,成为传统移动机器人的有益补充。但在很多领域,机器人依然无法满足人类对于环境适应和控制能力的要求。
  N9 x# R) p: [9 N! u+ J3 R7 y  V8 \7 o+ q6 a5 Q
球形底盘突破效率峰值. C0 t5 h: \  `7 f

% T8 }: U8 b. [在几种地面运行的移动机器人中,轮式机器人是效率最高的,并且在同样的能量条件下,轮式机器人可以行进的距离更远。但是,轮式机器人也有明显的不足,即运动场景受限。“一辆汽车行驶在铺装路面上,他的速度是有保障的,但是一旦驶离平整的马路,到了崎岖不平路面的时候,就会出现速度降低,同时会有翻车的风险”,王酉介绍道,“相关专家们也给出了很多改进的方法,比如火星车,采用了多轮结构以及悬挂底盘,一定程度上解决了小车倾覆的问题,但是其行进速度依旧很慢”。从运动适应性以及越障性能而言,履带式机器人虽然对不平或较大坎沟具有良好的适应性,但行进速度相对较慢,同时能量消耗极大。而腿足和四足机器人具备有同样的问题,并且持续作业时间很短。同时,四足和腿足机器人在运动过程中,如果遇到踩空或者碰撞的情况,极易出现倾覆的问题。能耗大,运行时长不足,易倾覆等问题,成为行业亟待突破的问题。2 n' \+ w: [, V
6 q( ^* _5 D# s) G& z* B
与四足、双足、轮足、多轮等机器人相比,球形机器人在极限环境(非友好环境)中的应用优势非常大,王酉在谈及球形机器人时说道。“本质上,球形机器人可以归于特殊轮式机器人,其运动方式是滚动,同轮式机器人相似。同时,其控制构件、驱动器件等都放置在了球壳内部。”
- O9 D6 u6 ^: u3 x
: ]. Y. s+ y( n* j8 r
; N% H+ h9 T& ~+ k4 T▲逻腾科技RT-G球形机器人
  C3 Z7 v- p$ ~; |
; p5 X) s3 o9 o2 n. g* B“通常来讲,一个车,它的轮子越大,越障的能力就越强。比如,矿区里运输用的大型卡车,它的轮子比人还要高,所以它的越障能力非常强,很多我们觉得很大的石头,对于它来说,没有任何影响”,王酉教授介绍道。球形机器人较之其他移动机器人不同点之一在于,其轮部的尺寸非常大,因此越障能力极强。另一点不同,就是稳定性极强,不会发生倾覆。王酉表示,球形机器人其主要的配重都在球体内部偏下方的位置,因此整体是一个“不倒翁”的自稳定结构。无论是从高空跌落,还是连续翻滚,或者是被撞击、攻击,最终都可以稳定住,不会倾覆,不会因为环境而导致机器失能。虽然四足机器人、多足机器人,以及腿足机器人也可以实现姿态矫正,但是在矫正的过程中,对于机器人能量的消耗是极大的。因此,球形机器人从运动性能上来说,不仅拥有同轮式机器人一样的工作时长,以及运行效能,同时其自稳定性又要强于轮式机器人。从工作能耗以及效率上来说,球形机器人无疑突破了传统移动机器人底盘的效率限制。. A( k0 m- x' X% b; V; r/ U
# a( I: z. n% `+ P' s5 s9 L
--------------------
" M, I% `  O! {& C
1 k  ]9 r9 V8 I( h& @; W  X+ O
8 m  H# B3 s$ J. b# R. L8 K这个可以用于城市治安,和持枪机器狗配合是不是也能用于低烈度的治安战?  W- u# ]9 ^; i3 A! W
' b7 h% o. S! V  {" q( b2 ~( y
/ f  V  O8 X' x2 K' N9 P% @

作者: 晨枫    时间: 2024-10-13 11:46
老票 发表于 2024-10-12 21:21
, _- C$ l, C7 P& c1 yRT-G球形机器人
. r4 O* |: J' K% [$ E# j: Y: `1 o" u$ r9 z: k$ f( f) ]
水陆两栖、察打一体,浙江大学研究团队打造成功国产球形机器人——RT-G球形机器人。该机器 ...

! e% J. \* \5 W8 ?0 Q$ E: v: l这个好!我的机器狗设想在包装状态下就是这个球形机器人的意思,所以无伞空投下来后,容许滚动到一定位置后再打开成机器狗。


欢迎光临 爱吱声 (http://www.aswetalk.net/bbs/) Powered by Discuz! X3.2